Управление ячейкой
Обмен сигналами между роботом, станком, оснасткой и периферией; логика циклов и взаимодействие с оператором.
Роботизация производства
Проектируем и изготавливаем системы управления для роботизированных ячеек, интегрируем оборудование и выполняем пусконаладочные работы на производстве.
Обсудить задачуИллюстрация роботизированной производственной ячейки
Решение под технологическую задачу

В роботизированной ячейке шкаф управления объединяет робота, станок или другое технологическое оборудование, периферийные устройства и средства взаимодействия с оператором. Состав системы определяется задачей и согласуется до начала проектирования.
Мы рассматриваем решение целиком: от структуры управления и электрических схем до сборки шкафа, подключения оборудования и проверки работы ячейки на площадке.
Функции системы
Обмен сигналами между роботом, станком, оснасткой и периферией; логика циклов и взаимодействие с оператором.
Подключение и согласование приводных узлов и исполнительных устройств в рамках утверждённой схемы ячейки.
Подключение датчиков, контроль состояний оборудования и цепей безопасности согласно требованиям конкретного проекта.
Полный цикл работ
Уточняем операцию, состав оборудования, условия площадки и требования к взаимодействию с оператором.
Определяем архитектуру управления, состав шкафа, точки подключения и подготавливаем электротехническую документацию.
Собираем шкаф управления, выполняем монтаж, маркировку и подготовку внешних подключений.
Подключаем оборудование, проверяем согласованную логику работы и проводим пусконаладку на производственной площадке.
Фиксируем результаты работ и, по согласованию, консультируем персонал по работе с системой.
Подготовка к обсуждению
Если техническое задание ещё формируется, поможем определить необходимые исходные данные и состав работ.
Практическое руководство

Промышленный робот — только один элемент автоматизированного участка. Чтобы он выполнял полезную операцию, его нужно связать с инструментом, станком или другой технологией, датчиками, системой управления и средствами защиты. Разберём роль каждого элемента на примере ячейки и шкафа управления.
Роботизированная ячейка — рабочая зона, в которой промышленный робот и связанное с ним оборудование совместно выполняют производственную операцию. Например, робот может загружать заготовку в станок и забирать обработанную деталь, перемещать изделия между позициями, обслуживать несколько установок или работать с инструментом для технологической операции.
Результат зависит от всей системы: оснастки, точности установки детали, сигналов готовности станка, алгоритма цикла и доступа оператора. Поэтому проектируют и проверяют именно применение робота как единую систему. Стандарт ISO 10218-2:2025 описывает вопросы интеграции, ввода в эксплуатацию, работы и обслуживания промышленных роботизированных применений и ячеек. Описание ISO 10218-2:2025 на сайте ISO.

Манипулятор перемещает инструмент по заданным траекториям. Контроллер управляет движением робота и обменивается сигналами с системой ячейки. Промышленный робот сам по себе не равен готовой ячейке: конкретное применение требует проектирования и интеграции. ISO 10218-1:2025 относится к требованиям к промышленным роботам; системную интеграцию рассматривает часть 2.
На фланец робота устанавливают захват, сварочную горелку, инструмент нанесения или другое устройство, соответствующее операции. Тип инструмента влияет на массу и центр тяжести на запястье, подключения и логику управления. Руководство Universal Robots: рука и рабочий инструмент.
Это станок, конвейер, приспособление, позиционер или другая машина, с которой работает робот. Между устройствами согласуют последовательность: например, когда станок готов принять заготовку, когда дверь открыта и когда цикл завершён. Набор сигналов зависит от конкретного оборудования.
Датчики подтверждают наличие детали, положение механизмов и состояния оборудования. Дверные блокировки, световые завесы, сканеры и другие средства могут применяться для снижения рисков — после определения опасностей и выбора подходящих мер. Это не универсальный комплект для всех ячеек.
Шкаф — это место размещения части аппаратуры, которая управляет ячейкой, принимает сигналы и распределяет команды. Границы системы важно согласовать заранее: собственный контроллер робота обычно остаётся отдельным устройством, а шкаф ячейки обеспечивает необходимые связи с роботом и остальным оборудованием. Конкретная архитектура определяется проектом.

Координирует последовательность работы и обмен сигналами между роботом, станком и периферией. В зависимости от проекта здесь могут размещаться программируемый логический контроллер (ПЛК), модули ввода/вывода, сетевое оборудование и элементы интерфейса.
Содержит аппаратуру для управления электрическими приводами, например двигателями дополнительных осей, позиционеров или транспортных узлов. Приводные модули подбирают по двигателю, нагрузке, режиму работы и требуемому способу управления.
Организует подключение измерительных датчиков и сбор сигналов контроля. Он может передавать измеренные значения контроллеру или системе верхнего уровня; состав зависит от вида датчиков, точности, интерфейса и условий монтажа.
Эти три названия описывают функциональные роли, обсуждавшиеся для подобных систем. В реальном проекте функции могут находиться в одном шкафу или быть разделены. Утверждать состав аппаратуры без исходных данных нельзя. Например, контроллеры и распределённые модули ввода/вывода применяются для автоматизации, а для функций безопасности могут требоваться отдельные сертифицированные компоненты и архитектура — см. официальную документацию Siemens по fail-safe контроллерам и I/O.
Риск зависит от движения робота, инструмента, заготовки, соседнего оборудования и того, как человек входит в рабочую зону. Поэтому решение по ограждению, блокировкам, сканерам, режимам наладки и функциям безопасного останова принимают после оценки рисков для конкретного применения. Нельзя заранее обещать, что ячейка будет безопасной только потому, что в шкаф добавлено реле безопасности или установлена световая завеса.
ISO 10218-1:2025 рассматривает требования безопасности к промышленному роботу, а ISO 10218-2:2025 — интеграцию роботизированного применения и ячейки, включая ввод в эксплуатацию и обслуживание. Ссылки ведут на актуальные карточки стандартов у разработчика: часть 1 — робот и часть 2 — применение и ячейка. Для проекта проверяют применимые стандарты и требования юрисдикции; краткая статья не заменяет оценку рисков или проектную документацию.
ПНР на площадке — это проверка согласованной схемы и логики в реальных условиях: сигналов обмена, последовательности цикла, датчиков и выбранных защитных функций. Объём испытаний и критерии приёмки должны быть определены проектом и согласованы участниками.
Даже если часть сведений пока неизвестна, начать можно с описания операции и фотографий участка. По ним можно составить список вопросов и определить, какие данные понадобятся для технического предложения.
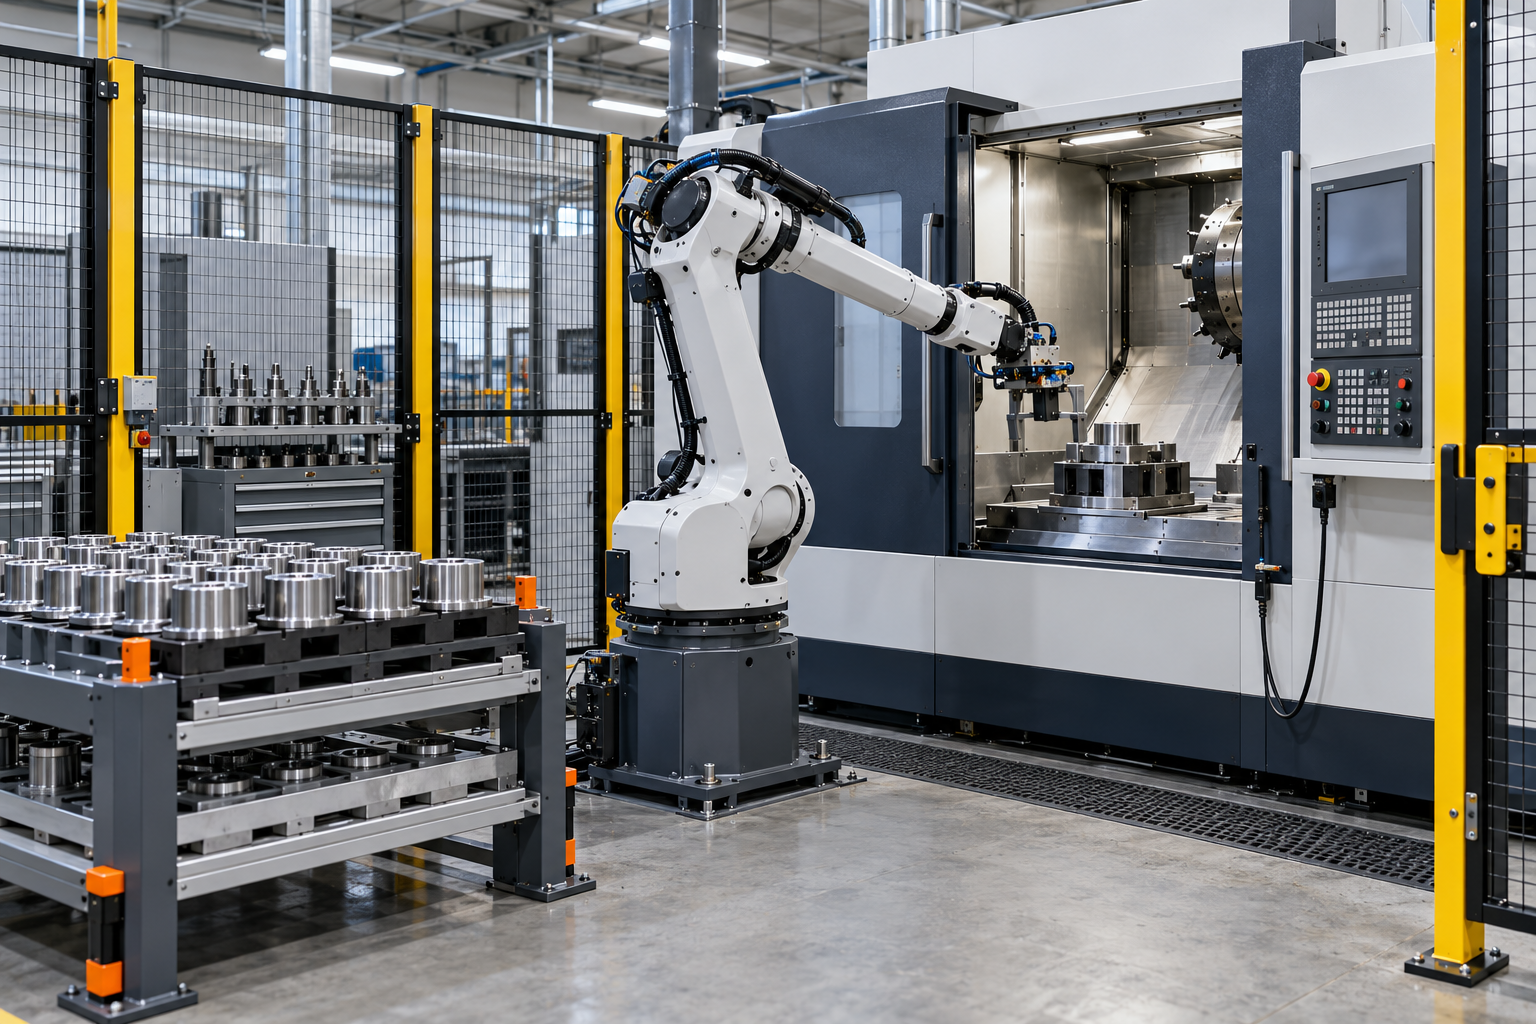
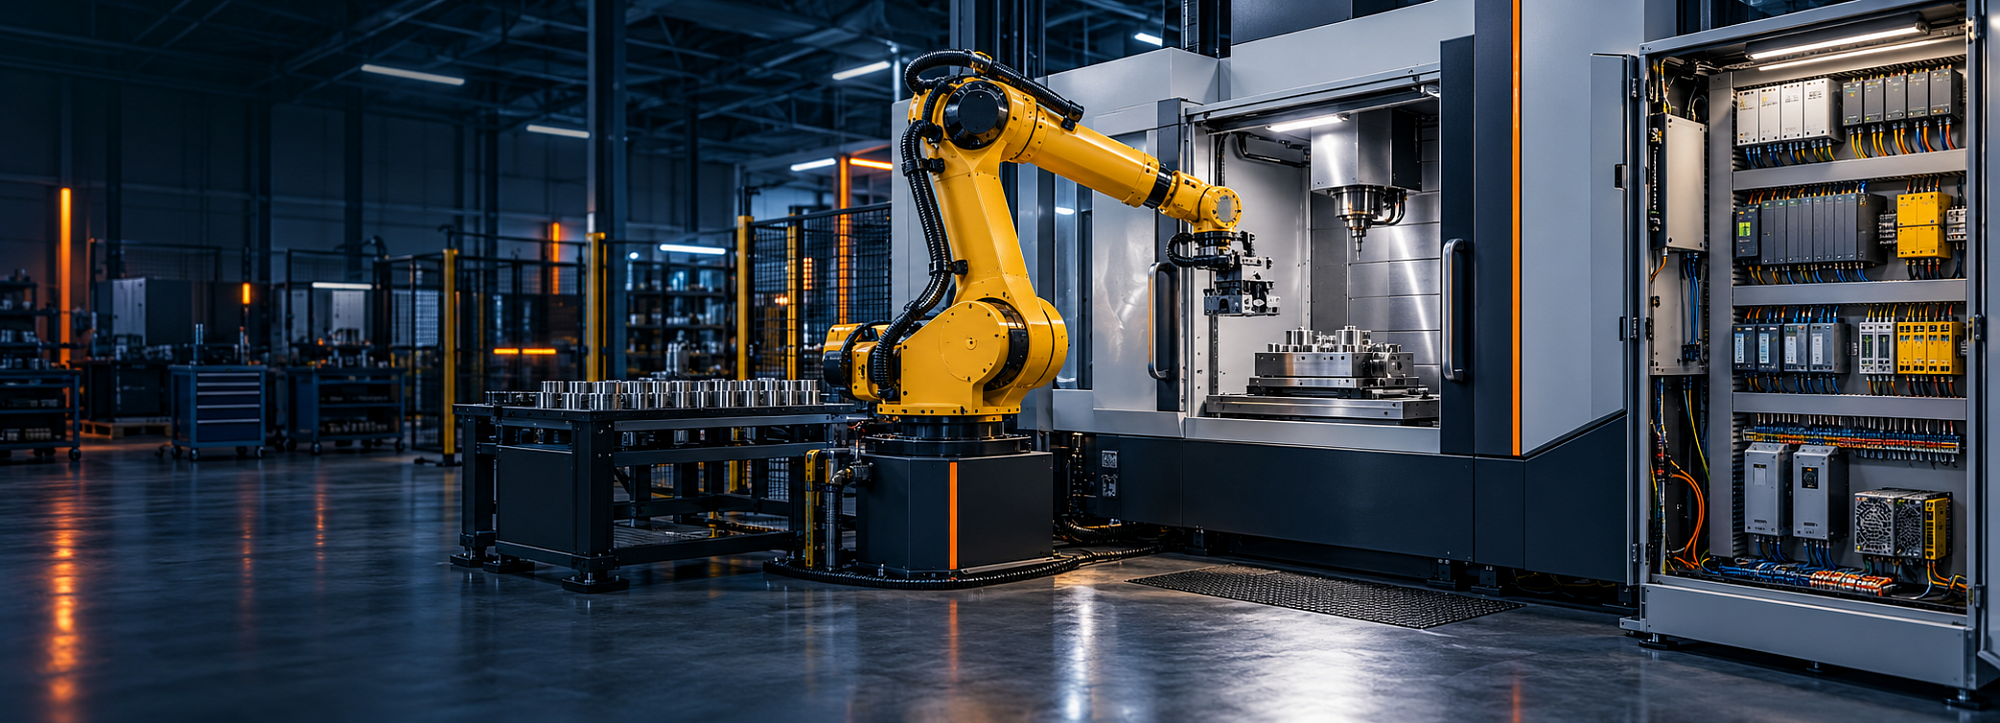
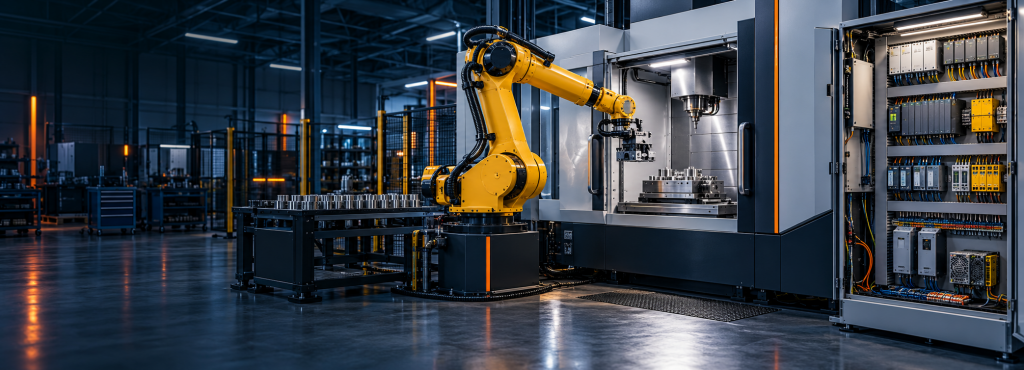
Иллюстрации выше созданы для этой статьи и показывают типовой принцип, а не оборудование конкретного производителя, фактическую комплектацию или сертифицированное решение.
Обсудим ваш проект
Расскажите, что должна выполнять ячейка. Обсудим проектирование, изготовление шкафа управления, интеграцию оборудования и ПНР.